2024
Naissance du projet
Lancé avec l'association DeVinci Fablab, le projet est maintenant exclusif à DaVinciBot.
Projet Exodus
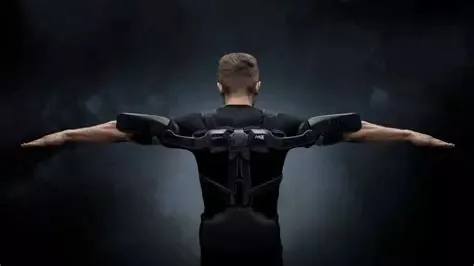
DaVinciBot conçoit un exosquelette intelligent, dessiné pour les métiers qui portent au quotidien. Notre objectif : un équipement intuitif et réactif, capable de s'adapter en temps réel pour accompagner chaque mouvement avec précision.
2024
Naissance du projet
Lancé avec l'association DeVinci Fablab, le projet est maintenant exclusif à DaVinciBot.
12
Étudiants mobilisés
Une équipe pluridisciplinaire qui réunit CAO, électronique, informatique embarquée et fabrication additive.
3
Axes de conception
Trois piliers guident chaque arbitrage : la légèreté, l'ergonomie et la polyvalence.
250 ms
Temps de réaction visé
Délai maximal entre la détection d'un mouvement et l'assistance délivrée par les moteurs.
Exodus vise à soulager les employés amenés à porter des charges lourdes tout au long de leur journée. Plusieurs défis se répondent : équilibrer puissance et légèreté, garantir une autonomie prolongée, et rester confortable après plusieurs heures de port. Notre réponse combine des matériaux avancés, une conception ergonomique et une prédiction des mouvements par apprentissage.
Amplifier la force, la précision et l'endurance sans jamais imposer un geste : c'est l'intention qui commande, l'exosquelette qui suit.
Épouser les gestes de l'utilisateur, garantir un confort qui tient sur une journée entière et une prise en main immédiate.
Anticiper les mouvements à risque et adapter l'assistance en temps réel, pour prévenir les troubles musculo-squelettiques avant qu'ils ne s'installent.
Exodus s'articule autour d'une liaison dorsale et de deux bras. Des moteurs brushless dédiés à chaque épaule assurent une assistance précise, tandis qu'une structure en TPU offre légèreté et résistance. Le réseau CAN garantit une communication fluide entre les composants, et un écran intégré permet de régler les paramètres d'assistance en cours d'utilisation.
Composants clés
Chaque sous-système est pensé pour se faire oublier : l'utilisateur porte sa charge, l'exosquelette s'occupe du reste.
Capteurs de force et centrales inertielles mesurent l'effort à l'épaule ; un modèle embarqué en déduit le geste engagé avant qu'il ne soit terminé.
Les moteurs brushless délivrent un couple recalculé en continu, dosé pour accompagner la charge sans jamais contrarier le mouvement.
Un écran embarqué expose les profils d'assistance : chacun ajuste le niveau de soutien à sa morphologie et à la tâche du moment.
L'équipe Exodus mobilise les compétences des trois écoles du Pôle Léonard de Vinci. Nos méthodes agiles permettent un prototypage rapide, afin de confronter chaque hypothèse au besoin réel des utilisateurs.
2025-2026
Recherche et développement sur la liaison dorsale et sur les bras motorisés par moteurs brushless.
2026-2027
Intégration d'un bassin aux prototypes existants et mise au point d'une IA de prédiction des mouvements.
2027-2028
Extension de la structure aux membres inférieurs et consolidation de l'ensemble déjà validé.
2028-2029
Tests d'endurance en conditions réelles et présentation du modèle final d'Exodus.