2027
Édition CoHoMa IV
Quatrième édition du challenge organisé par le Battle Lab Terre, dont les épreuves finales se tiennent en juin 2027.
2027
Édition CoHoMa IV
Quatrième édition du challenge organisé par le Battle Lab Terre, dont les épreuves finales se tiennent en juin 2027.
6
Étudiants mobilisés
Une équipe pluridisciplinaire qui réunit mécatronique, IA, électronique et design d'expérience.
3
Sous-systèmes intégrés
Navigation autonome, perception 3D et interface opérateur augmentée, développés en parallèle puis assemblés sur le châssis.
12+
Capteurs embarqués
LiDAR, caméras stéréo, IMU tactique, télémétrie GNSS et surveillance énergétique du robot.
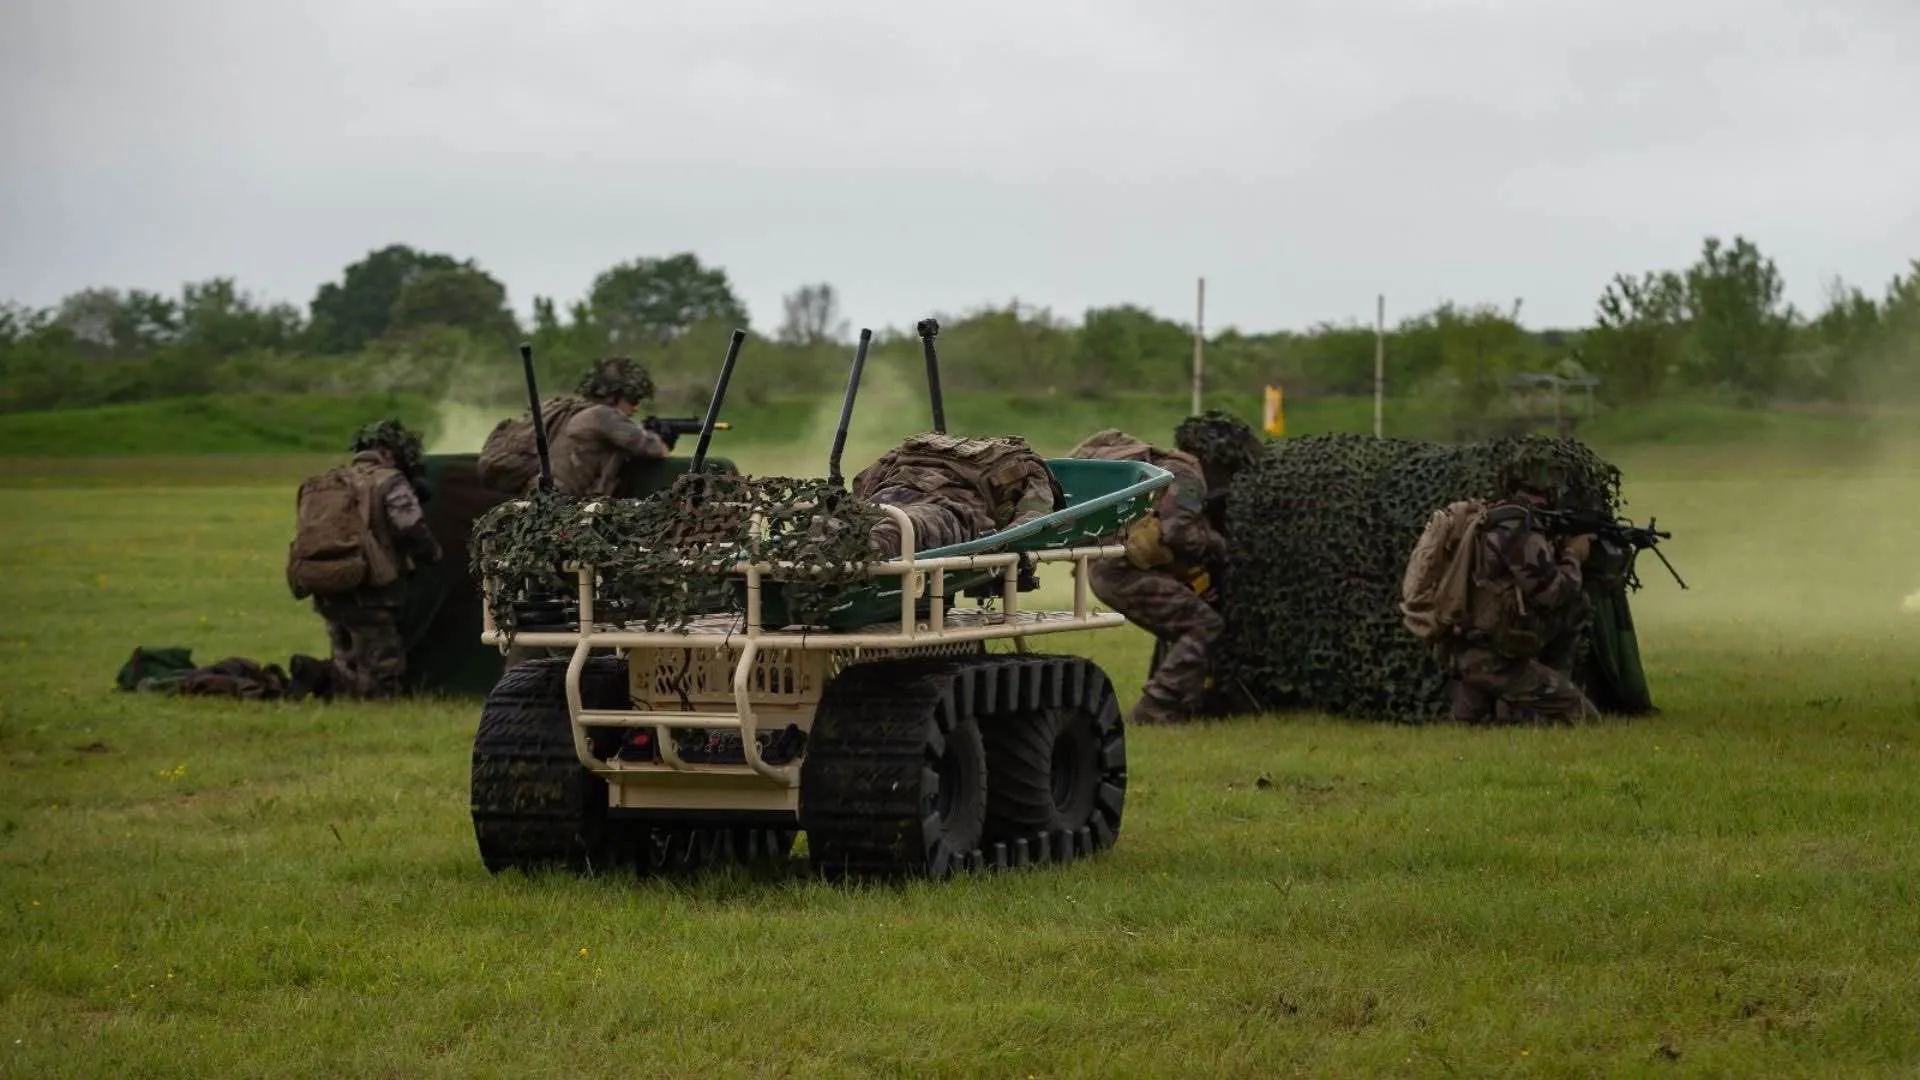
Le challenge CoHoMa met l'accent sur la collaboration entre l'humain et la machine. Chaque épreuve impose un tempo soutenu, l'identification rapide des menaces et la capacité à explorer des zones à visibilité limitée. Notre réponse combine perception 3D, navigation assistée et une interface opérateur qui guide sans saturer l'attention.
Offrir une aide robotique capable d'explorer, de cartographier et de sécuriser les abords d'une zone d'intervention avant que l'équipe ne s'y engage.
Concevoir une interface qui laisse l'humain au centre de la décision, tout en exploitant pleinement ce que le robot sait faire seul.
Tenir un cycle de mission complet : plateforme robuste, déploiement en quelques minutes et autonomie énergétique suffisante.
Le robot s'articule autour d'un châssis motorisé quatre roues motrices, d'un mât capteurs modulaire et d'une baie électronique refroidie passivement. Des rails de montage permettent d'ajouter des charges utiles : bras robotique, capteurs NRBC, relais de communications. Une architecture ROS 2 distribue la prise de décision sur trois ordinateurs embarqués reliés par un réseau temps réel.
Composants clés
Chaque sous-système est pensé pour livrer une information exploitable en quelques secondes par l'opérateur, tout en respectant les règles d'engagement.
LiDAR 3D hémisphérique, caméras RGB-D et odométrie sont fusionnés pour produire une carte locale dense et détecter les menaces.
Planification hybride : le robot progresse seul sur les zones reconnues sûres, et l'opérateur reprend la main instantanément via logiciel de contrôle.
Interface tactile et casque X-AR affichent l'état du robot, les alertes terrain et les trajectoires proposées, sans noyer l'opérateur sous la donnée.
L'équipe CoHoMa mobilise les compétences des trois écoles du Pôle Léonard de Vinci. Nos méthodes agiles se combinent à une approche V&V (Verification & Validation) inspirée de l'industrie de défense.
Septembre 2025
Analyse des éditions précédentes du challenge, revue des plateformes semi-autonomes existantes et des travaux sur la coopération homme-machine.
Février 2026
Réception du cahier des charges du Battle Lab Terre, analyse des besoins opérationnels et arbitrage des contraintes techniques.
Juin 2026
Assemblage du châssis, des capteurs principaux et de la téléopération sécurisée, suivi par une campagne de tests sur terrain accidenté.
Octobre 2026
Intégration des retours des instructeurs militaires : révision de l'IHM, modes de secours et checklists opérateur.
Juin 2027
Présentation officielle du démonstrateur complet et passage des épreuves de cohabitation homme-machine.